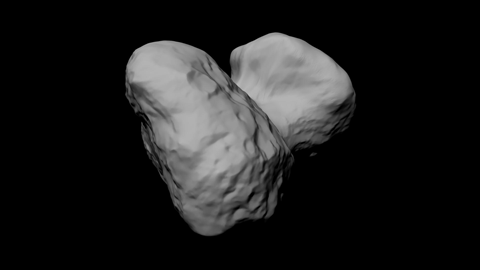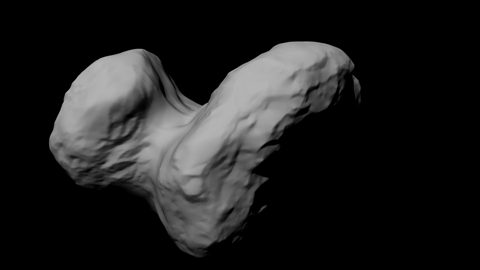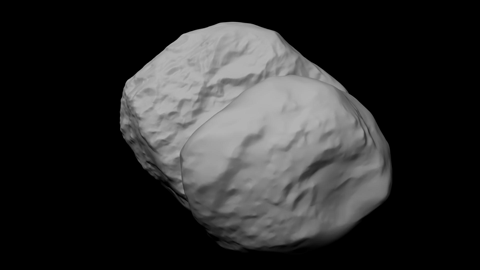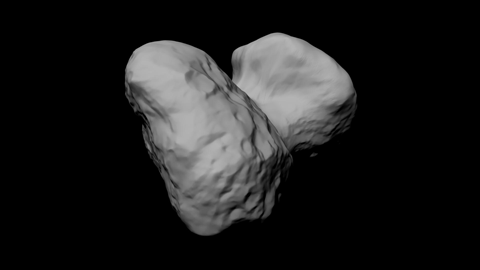
Rosetta è stata una missione spaziale sviluppata dall'Agenzia spaziale europea, lanciata nel 2004 e conclusa nel 2016. L'obiettivo della missione fu, dopo un cambio dovuto alla posticipazione del lancio, lo studio della cometa67P/Churyumov-Gerasimenko. La missione era formata da due elementi: la sonda vera e propria Rosetta e il landerPhilae, atterrato il 12 novembre 2014 sulla superficie della cometa 67P/Churyumov Gerasimenko. La missione si è conclusa il 30 settembre 2016, con lo schianto programmato dell'orbiter sulla superficie della cometa e la conseguente perdita del segnale.
Genesi e storia della missione
Nel maggio 1985 il Solar System Working Group dell'ESA propose che una delle missioni più importanti per il programma Horizon 2000 dovesse essere una missione di prelievo di campioni cometari con ritorno sulla Terra. A fine 1985 fu costituito un gruppo di lavoro misto ESA/NASA per definirne gli obiettivi scientifici.
Nel 1986 l'arrivo della cometa di Halley fu seguito da diverse sonde provenienti da più nazioni, fornendo dati preziosi per la preparazione della nuova missione.
La NASA si concentrò sullo sviluppo del Comet Rendezvous Asteroid Flyby detta anche missione CRAF, mentre l'ESA studiò una missione che prevedesse l'inseguimento del nucleo di una cometa e il trasporto di alcuni frammenti a terra. Entrambe le missioni erano basate sulla precedente missione Mariner Mark II in modo da ridurre i costi di sviluppo. Nel 1992 la NASA decise di eliminare il progetto CRAF per via di limitazioni impostale dal congresso degli Stati Uniti d'America. Nel 1993 si rese palese che una missione con il trasporto di campioni sulla terra sarebbe stata troppo costosa per il bilancio ESA e quindi si decise di riprogettare la missione rendendola simile alla defunta missione CRAF statunitense. La missione fu riprogettata prevedendo un'analisi in loco con l'utilizzo di un lander.
La missione sarebbe dovuta partire il 12 gennaio 2003 per raggiungere la cometa46P/Wirtanen nel 2011. Tuttavia i progetti furono modificati quando l'Ariane 5, il vettore scelto per lanciare Rosetta, fallì un lancio l'11 dicembre 2002. I nuovi progetti previdero il lancio il 26 febbraio 2004 e il raggiungimento nel 2014 della cometa 67P/Churyumov-Gerasimenko. Dopo due lanci cancellati la missione Rosetta finalmente partì il 2 marzo 2004 alle 7:17 UTC. Sebbene fosse cambiata la data del lancio lo scopo della missione restò il medesimo.
La sonda Rosetta doveva entrare in un'orbita molto lenta intorno alla cometa e progressivamente rallentare la sua orbita fino ad arrestarla in modo da prepararsi alla discesa del lander. Durante questa fase, la superficie della cometa è stata mappata da VIRTIS, l'occhio principale della sonda, per individuare il luogo migliore per l'atterraggio del lander. Il lander (inizialmente chiamato temporaneamente RoLand (Rosetta Lander), mentre un altro concept era chiamato Champollion, in seguito è stato definitivamente battezzato Philae) è atterrato sulla cometa con una velocità di 1m/s (3,6km/h). Appena raggiunta la superficie, un sistema di arpioni avrebbe dovuto ancorarlo alla superficie in modo da impedirgli di rimbalzare nello spazio. A causa di un problema tecnico, per assicurare il lander alla cometa, sono state utilizzate invece alcune trivelle.
Dopo essersi attaccato alla cometa il lander avviò alcune analisi scientifiche:
caratterizzazione del nucleo;
determinazione delle componenti chimiche presenti;
studio delle attività della cometa e dei suoi tempi di sviluppo.
Mappatura della cometa / caratterizzazione (agosto 2014)
Atterraggio sulla cometa (12 novembre 2014)
Inseguimento della cometa intorno al Sole (novembre 2014 - dicembre 2015)
schianto sulla cometa (30 settembre 2016)
Obiettivo principale della missione
L'obiettivo principale della missione è la cometa 67P/Churyumov–Gerasimenko; inizialmente avrebbe dovuto prelevare dei campioni e riportarli a terra (il nome iniziale della missione era Comet Nucleus Sample Return), ma in seguito, come spesso accade nelle missioni spaziali per problemi di costi, tempi e tecnologia, lo scopo finale della missione è stato modificato: orbitare intorno alla cometa da agosto 2014 a dicembre 2015, rilasciando a novembre 2014 una sonda secondaria destinata ad atterrare sulla cometa per analizzarne la composizione.
Il perché dei nomi
La sonda fu battezzata con il nome latino di Rosetta, per ricordare la stele di Rosetta, manufatto dell'antichità che riportava uno stesso testo in tre scritture per due lingue diverse, tra cui l'egizio in geroglifici, che permise a Champollion di tradurre l'antica lingua egizia, fino ad allora rimasta incomprensibile. Analogamente, la sonda Rosetta fa da anello di congiunzione tra i meteoriti, che gli scienziati possono studiare sulla Terra, e il sistema solare, che gli scienziati non possono visitare personalmente, ma che le comete attraversano continuamente.
Il lander è stato battezzato Philae, dal nome latino di un'isoletta sul Nilo, File, dove Giovanni Battista Belzoni ritrovò, nel 1817, un obelisco con iscrizioni in greco e geroglifici. L'obelisco fu utile, con la stele di Rosetta, per la decifrazione dei geroglifici.
Il luogo di atterraggio è stato battezzato Agilkia, altra isola del Nilo dove venne spostato il tempio di Iside, perennemente sommerso nell'isola di File a seguito della costruzione della vecchia diga di Assuan.
Le immagini
La sonda Rosetta ha inviato centinaia di immagini della cometa. Il 4 novembre 2014 l'ESA ha annunciato che tutte le immagini sono disponibili al pubblico con licenza Creative Commons, permettendone così l'utilizzo libero e senza pagamento di royalties e diritti su siti e blog. Si tratta di un cambiamento notevole rispetto alle missioni precedenti, quando ESA rendeva disponibili al pubblico le immagini delle proprie missioni in minima quantità e, in genere, a distanza di molti mesi dal completamento delle stesse.
Il modello 3d della cometa
Il 2014 è stato "l'anno della stampa 3D", ossia l'anno in cui questa tecnologia è diventata alla portata di tutti, grazie allo scadere di vari brevetti che fino ad allora avevano reso costosissime le stampanti 3d.
Il 3 ottobre 2014 l'ESA ha reso disponibile al pubblico il modello 3D della cometa, ricostruito da Rosetta tramite le varie immagini scattate a distanza ravvicinata dalle telecamere OSIRIS e NVCAM.
La concomitanza dei due eventi ha reso possibile a chiunque nel mondo di stamparsi in proprio, o tramite appositi servizi online, modelli in scala della cometa.
Il lander Philae è stato sganciato dalla sonda Rosetta a una velocità ben precisa grazie a un particolare meccanismo di sgancio. Ha raggiunto la cometa in circa 7 ore percorrendo una traiettoria in caduta libera, guidato dalla flebile e irregolare gravità della cometa, che ruota su se stessa con un periodo di 12,7 ore. Una volta sganciato dalla sonda madre, Philae si è immesso su di un'orbita tale da impattare la cometa a una velocità compresa tra 1,1 e 1,5m/s (4–5km/h). Il lander è atterrato sulla cometa senza l'uso di retrorazzi: un carrello di atterraggio ammortizzato ed equipaggiato con arpioni meccanismi di ancoraggio a vite ha garantito l'adesione alla superficie nonostante la bassissima gravità della cometa (10−3 m/s², un decimillesimo dell'accelerazione di gravità sulla Terra).
Durante l'operazione di aggancio, un piccolo motore a gas compresso posizionato sulla testa della sonda, dotato di capacità di spinta di 1m/s DeltaV, avrebbe dovuto spingere la sonda verso il corpo celeste, mantenendola in posizione e impedendo eventuali rimbalzi, ma un malfunzionamento del motore ne ha reso impossibile l'utilizzo; l'attracco alla cometa doveva essere garantito da due arpioni che, purtroppo, non sono stati scagliati. Infatti, progettati per essere scagliati a velocità prossime a 400km/h, devono essere azionati in contemporanea al motore ad idrazina per compensare il rinculo. Al momento, quindi, è precariamente agganciato grazie alle tre "trivelle da ghiaccio" posizionate sui piedini. Philae al momento si trova in una posizione dalla quale è impossibile prelevare dati dalla cometa, trovandosi in posizione orizzontale e avendo un trapano di soli 12cm che non raggiunge la parete che è posizionata frontalmente alla sonda. A causa di ciò si è deciso di attendere fino ad agosto 2016, data in cui i raggi solari avrebbero potuto raggiungere i pannelli solari della sonda che si sarebbe potuta così riattivare e ruotare su se stessa, andando a contatto con una parete del crepaccio della cometa 67P/Churymov-Gerasimenko e riuscendo così a prelevare dei nuovi dati sulla cometa. Purtroppo le batterie di Philae non si sono potute ricaricare abbastanza per questo scopo.
Il particolare carrello di atterraggio e la bassa gravità fanno sì che il lander possa atterrare con un angolo di inclinazione fino a 30°. Un volano permette di mantenere l'assetto della sonda durante il percorso da Rosetta alla cometa.
Inizialmente la sonda era stata progettata per atterrare sulla cometa 46P/Wirtanen, che ha una gravità molto più bassa, per cui la velocità di atterraggio sarebbe stata quasi la metà, e l'energia cinetica della sonda sarebbe stata quasi 10 volte più bassa. Il fallimento di un razzo vettore Ariane nel 2002 causò ritardi nella missione e la perdita della finestra di lancio per 46P/Wirtanen, così fu cambiata la destinazione in 67P/Churyumov–Gerasimenko, e i progettisti dovettero adattare il carrello di atterraggio alla maggiore gravità della nuova cometa, ad esempio riducendo a +/-5° l'orientabilità della sonda una volta atterrata.
Il campionamento del terreno
Il lander Philae è dotato del sistema SD2 (Sample Drilling and Distribution), che ha lo scopo di raccogliere i campioni del suolo e di trasferirli, all'interno della sonda, ai diversi dispositivi che eseguono le analisi in-situ.
SD2 include un sistema miniaturizzato di perforazione e campionamento (drill/sampler tool). Il driller/sampler è un dispositivo miniaturizzato, meccanicamente complesso, che perfora il terreno fino alla profondità di 230mm e ricava un campione dal fondo. Il dispositivo, costruito in acciaio e titanio, è in grado di trattenere e poi rilasciare il materiale, grazie a un meccanismo coassiale interno. Il campione viene deposto in un sistema elettromeccanico (volume checker) che ne misura la quantità; infine il materiale viene messo all'interno dei vari analizzatori, tramite un meccanismo a carosello.
Le capacità di perforazione tengono conto dell'ampia imprevedibilità delle reali condizioni di resistenza della superficie della cometa, che può arrivare alla consistenza del ghiaccio omogeneo, limitando comunque la forza di perforazione per evitare sollecitazioni al sistema di ancoraggio.
2 marzo – La missione ESA Rosetta è lanciata con successo alle 7:17 UTC. Il lanciatore immette il carico utile e gli stadi successivi nell'orbita eccentrica (200×4000km). Due ore dopo alle 9:14 UTC gli stadi successivi forniscono l'energia necessaria per vincere la forza di gravità e per uscire dall'orbita terrestre e per entrare in un'orbita eliocentrica. La sonda Rosetta viene liberata 18 minuti dopo. Il centro di controllo missione ESA (ESOC) stabilisce il contatto con la sonda.
10 maggio – La prima e più importante manovra nello spazio profondo ha successo immettendo la sonda nell'orbita corretta. Le analisi hanno riportato una deviazione dall'orbita calcolata di 0,05%.
2005
20 gennaio – OSIRIS, lo strumento di raccolta immagini a bordo della sonda, viene testato nell'osservazione della cometa C/2004 Q2 (Machholz), distante 0,443UA, dimostrando ottime prestazioni.
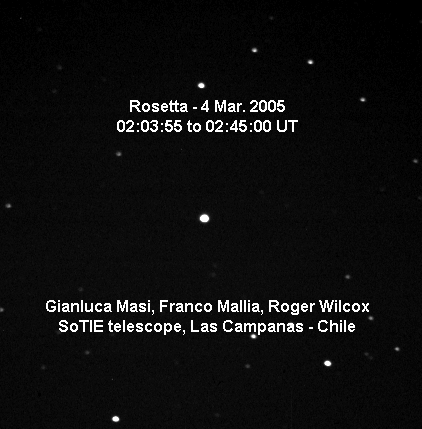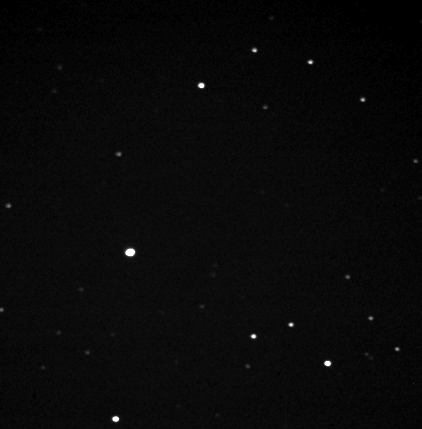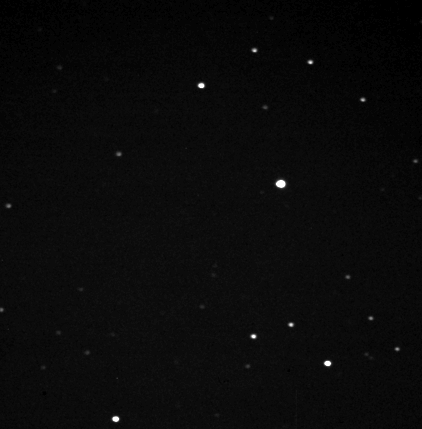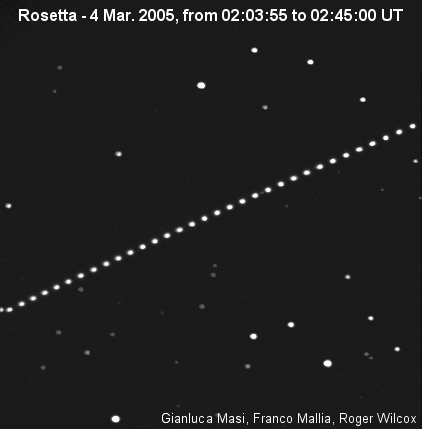
4 marzo – Rosetta esegue il primo flyby con la Terra. L'incontro è utilizzato per testare e calibrare gli strumenti a bordo della sonda con osservazioni della Terra e della Luna. La minima distanza dalla Terra è stata di 1954,7km alle 22:09 UTC; l'ESA organizzò un concorso rivolto agli astrofili perché fotografassero la sonda, ricevendo 45 fotografie.
4 giugno – Gli strumenti d'immagine a bordo della sonda osservano la collisione tra la Cometa Tempel 1 e lo strumento d'impatto della sonda Deep Impact.
2007
15 febbraio – Rosetta è in perfetto allineamento per il passaggio ravvicinato su Marte.
25 febbraio – Rosetta ha effettuato un passaggio ravvicinato di Marte, ad una distanza minima di circa 250km. Il passaggio è servito alla sonda per modificare la sua direzione e la sua velocità sfruttando il cosiddetto effetto fionda planetario.
8 novembre – Durante la fase di avvicinamento alla Terra ed ormai prossima al passaggio ravvicinato del 13 novembre, Rosetta è stata individuata da un telescopio robotico di 0,68 metri del Catalina Sky Survey, senza essere riconosciuta: la sua posizione è stata trasmessa al Minor Planet Center, che ha identificato erroneamente la sonda come un NEO, la cui rotta l'avrebbe portato a soli 0,89 raggi terrestri dalla superficie, quindi gli è stata data la designazione provvisoria2007 VN84. Dopo la corretta identificazione, la designazione è stata ritirata.
13 novembre – Rosetta porta a termine con successo il secondo fly-by della Terra, raggiungendo alle ore 21:57 CET il punto di massimo avvicinamento al nostro pianeta, corrispondente ad una distanza minima di 5295km sul Pacifico, a sud-est del Cile.
2008
5 settembre – Rosettasorvola l'asteroide 2867 Šteins. Le foto scattate dallo strumento OSIRIS e dallo spettrometro a infrarossi VIRTIS, hanno mostrato un oggetto a forma di diamante. L'asteroide ha piccoli crateri, due più grandi, uno dei quali è di 2 chilometri di diametro: ciò indicherebbe un'età molto avanzata dell'oggetto celeste.
2009
13 novembre – Terza manovra di fionda gravitazionale con la Terra. Rosetta nel punto di massimo avvicinamento ha raggiunto una distanza di 2481km dalla superficie. La spinta ricevuta nel corso della manovra ha immesso la sonda sull'orbita che la porterà a raggiungere il suo obiettivo nel 2014. Il sorvolo del nostro pianeta è stato sfruttato per eseguire delle rilevazioni scientifiche, tra le quali il tentativo di rilevare la presenza di acqua sulla Luna.
2010
10 luglio – Rosetta sorvola l'asteroide 21 Lutetia, il più grande asteroide osservato da vicino fino al raggiungimento di 4 Vesta da parte della missione Dawn della NASA. Gli strumenti a bordo mostrano un oggetto dalla forma irregolare, la cui superficie è interessata da numerose formazioni crateriche. Nel punto di massimo avvicinamento, la sonda è transitata a 3162km dall'asteroide. Le rilevazioni scientifiche hanno anticipato e proseguiranno anche dopo l'incontro vero e proprio, durato circa un minuto.
2011
8 giugno – Rosetta è stata portata in stato di ibernazione in modo tale da garantirne la sopravvivenza anche a distanze molto elevate dal Sole.
2014
Immagine della cometa 67P/Churyumov-Gerasimenko fotografata dalla fotocamera NAVCAM di Rosetta il 19 settembre 2014
20 gennaio – Rosetta completa con successo il risveglio dalla fase di ibernazione e lancia il segnale verso la Terra, il quale viene ricevuto alle 18:28 GMT dalle stazioni NASA di Goldstone e Canberra e confermato dal centro operativo ESA di Darmstadt. Oltre alla copertura in diretta streaming sul portale video ESA, l'annuncio è stato dato tramite l'account twitter @ESA_Rosetta con la frase "Hello, World!".
6 agosto – Rosetta arriva a 100km dalla cometa 67P/Churyumov–Gerasimenko e si prepara per la scelta del luogo di atterraggio del lander, prevista per novembre.
15 settembre - È stato selezionato il punto di atterraggio (inizialmente identificato dalla lettera J e in seguito battezzato Agilkia) per Philae, previsto per il 12 novembre.
12 novembre - Philae è stato lanciato verso il nucleo della cometa. La conferma dell'atterraggio arriva alla Terra alle 17:03 italiane, dopo circa 7 ore di volo tra la sonda e la cometa.
14/15 novembre - Le batterie di Philae si scaricano durante la notte dopo aver perforato la cometa e il lander viene così messo in standby, anche a causa dell'atterraggio difficoltoso effettuato dal lander, che si è poi assestato in una posizione tale da poter ricevere solo 90 minuti di luce su 12 ore.
2015
14 giugno - Dopo sette mesi di ibernazione, il lander Philae trasmette più di 300 pacchetti di dati per una durata di 85 secondi, confermando la sua operatività.
2016
30 settembre - La sonda ormai quasi priva di alimentazione viene fatta impattare sulla cometa e viene spenta per sempre.
Note
12(EN) Andrew J. Ball, Rosetta Lander, su CapCom, vol.8, n.2, Midlands Spaceflight Society, novembre. URL consultato il 13 novembre 2014.
↑(EN) Markus Thiel, Jakob Stocker, Christian Rohe, Norbert I. Komle, Gunter Kargl, Olaf Hillenmaier, The Rosetta Lander Anchoring System (PDF), su esmats.eu, European Space Mechanisms and Tribology Symposium, 2003. URL consultato il 13 novembre 2014.
↑Marchesi M., Nista A., Campaci R., Magnani P., Mugnuolo R., Olivieri A., Re E., Comet sample acquisition for ROSETTA lander mission, in 9th European Space Mechanisms and Tribology Symposium, 2001.
I carichi utili sono separati da palline (· ), i lanci da barre verticali ( | ). I voli umani sono indicati in grassetto. I lanci falliti non catalogati sono elencati in corsivo. Il carico utile implementato in altri veicoli spaziali è indicato fra parentesi.