| 小型月着陸実証機 SLIM | |
|---|---|
|
| |
|
1/2模型 | |
| 所属 | 宇宙航空研究開発機構 (JAXA) |
| 主製造業者 | 三菱電機 |
| 公式ページ | 小型月着陸実証機 SLIM |
| 国際標識番号 | 2023-137D |
| カタログ番号 | 57803 |
| 状態 | 運用終了 |
| 目的 |
月への高精度着陸技術の実証 軽量な月惑星探査機システムを実現し、月惑星探査の高頻度化へ貢献 |
| 観測対象 | 月面の岩石の組成分析 |
| 打上げ場所 | 鹿児島県種子島宇宙センター |
| 打上げ機 | H-IIA47号機 |
| 打上げ日時 | 2023年9月7日午前8時42分11秒 |
| 軟着陸日 | 2024年1月20日午前0時20分 |
| 物理的特長 | |
| 最大寸法 | 2.4×1.7×2.7 m |
| 質量 | 200 kg(推薬なし) |
| 主な推進器 | 二液式500N級スラスタ |
| 観測機器 | |
| MBC | 分光カメラ |
| LEV | 小型プローブ |
| LRA | リフレクタ |
SLIM(スリム、英: Smart Lander for Investigating Moon)、小型月着陸実証機(こがたつきちゃくりくじっしょうき)とは、JAXAによる日本の無人月面探査機・着陸機である。月面へのピンポイント着陸を目指すことから複数のメディアで「ムーンスナイパー」とも紹介される。高さ約2.4 m(メートル)、重さは燃料を除き約200 kg(キログラム)。H-IIAロケット47号機で2023年9月7日午前8時42分11秒に鹿児島県の種子島宇宙センターから打ち上げられ、2024年1月20日に日本初となる月面への軟着陸を達成し、かつ史上初となるピンポイント着陸に成功した。総開発費は149億円。
世界初となる月面へのピンポイント着陸技術を実証する月面探査機である。月周回衛星「かぐや」等によって収集された情報から作成された月面画像を、搭載された航法カメラで撮像した画像と照合することで高精度に自身の位置を推定しながら降下し、誤差100 m 以内を目標に軟着陸を目指す。高精度な着陸に成功することで、探査の質を高めることができるほか、火星衛星探査計画や月極域探査機など次世代の探査ミッションに継承される。
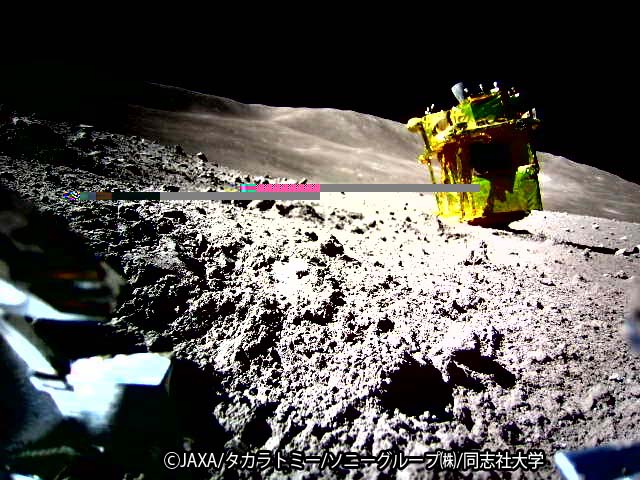
SLIMは「神酒の海」付近のシオリクレーター近傍(南緯13.3°S, 東経25.2°E)に着陸した。着陸予定地点はおよそ15°の傾斜があり、着陸には主脚が接地した後に機体が倒れこんで補助脚で着地するという「2段階着陸方式」が採用された。
SLIMは当初、3年という短期間での打ち上げが計画されたが、探査機の完成後にも外的要因により繰り返し打ち上げが延期された。当初は2018年度にイプシロンロケットで打ち上げる計画が示された。その後まもなく、確実に計画を実行できるように2019年度の打ち上げを目指すことになった。ところが2016年のX線天文衛星ひとみの喪失事故により後継機の打ち上げの必要が生じたことから、予算捻出のためイプシロンロケットの打ち上げが減らされ、SLIMは2021年にH-IIAロケットで打ち上げ予定のXRISMとの相乗りで打ち上げられる見通しとなった。そのXRISMの開発も難航したことから、さらに2022年度に延期された。XRISM側の不備が解決した後にも、H3ロケットを優先的に打ち上げることとなり、射場や日程の都合で2023年度(5月頃)にずれ込んだ。しかしそのH3ロケットも打ち上げに失敗した影響から同年8月以降に延期された。
2023年6月4日、SLIM本体が報道陣に公開された。当初は2023年8月26日に打ち上げ日が設定されたが、天候の悪化が予想されたことから27日に、さらに28日へと延期された。そして28日当日も強風のため打ち上げが延期され、2023年9月7日午前8時42分11秒に打ち上げ予定が再設定された。

| メディア外部リンク | |
|---|---|
| 画像 | |
|
| |
| 映像 | |
|
|
SLIMでは着陸成功目標を以下のように定義している。
| 着陸成功レベル | 内容 | 達成状況 | |
|---|---|---|---|
| ミニマムサクセス | 高精度着陸に必須となる画像照合航法を開発し、他の航法系とも組み合わせることで、結果として100m程度の航法誤差を実現する。 | 達成 | 画像航法技術を実証し、HV2時点で3~4m程度の精度を実現 |
| 軟着陸のためのシンプルな衝撃吸収機構を実現する。 | 達成 | 新たに衝撃吸収機構の開発を完了し、搭載した | |
| 小型・軽量で高性能な化学推進システムを実現する。 | 達成 | 搭載した小型・軽量な推進系により月投入・着陸を達成 | |
| 宇宙機一般で中核をなす計算機や電源システムの軽量化を実現する。 | 達成 | 統合化計算機SMU、統合化電力制御器IPCUを開発・運用 | |
| フルサクセス | 障害物を検知しつつ、航法誤差・誘導誤差を考慮した自律的な着陸誘導則を実現する。 | 達成 | 障害物検知系の正常動作、着陸誘導則の実証 |
| これらの技術を搭載した探査機により月面への高精度着陸(精度100m)を実施し、検証を行う。 | 達成 | HV2時点で3~4m、着陸地点評価で55m程度の精度で着陸 | |
| 着陸後に探査機が機能を維持する | 達成 | 着陸後も探査機の機能を維持し、着陸運用のデータを取得 | |
| エクストラサクセス | 高精度着陸に関する技術データ伝送後も日没までの一定期間、月面における活動を継続し、将来の本格的な月惑星表面探査を見据え、月面で活動するミッションを実施すること。 | 達成 | SAP電力の回復後、日没までの間、MBC運用を実施 |


SLIMには以下の2機の月面探査ロボットが搭載され、月面着陸直前に切り離される。
内蔵されたバネを伸縮させ、月面を跳躍移動する月面探査ロボット。2台の広角カメラを搭載し、直接地球にデータを送信することができる。
タカラトミー、ソニーグループ、同志社大学とJAXAが開発した、変形機構や動物の動きなどの玩具技術を応用した小型月面探査ロボットで、HAKUTO-R ミッション1に搭載されたものとほぼ同じもの。2台の広角カメラを搭載し、LEV-1を経由してデータを地球に送信する。
日本の首相(当時)である岸田文雄はX(旧Twitter)に「大変喜ばしいニュースだ」と投稿し、祝意を示した。
アメリカ航空宇宙局(NASA)長官のビル・ネルソンは19日(日本時間20日)、「月面着陸に成功した史上5番目の国となり、おめでとう」とX(旧ツイッター)に投稿した。
イギリスのオープン大学の特別研究員(博士)、シメオン・バーバーは、高精度の着地を実現したことを賞賛した。
2025年8月31日、第63回日本SF大会「かまこん」において、第56回星雲賞自由部門を『小型月着陸実証機SLIM(スリム)の月面ピンポイント着陸成功』についてとして、JAXA宇宙科学研究所・SLIMプロジェクトチームが受賞した。